Di China Ada Sekolah Robot, 100 Humanoid Dilatih Ambil Botol hingga Melipat Pakaian
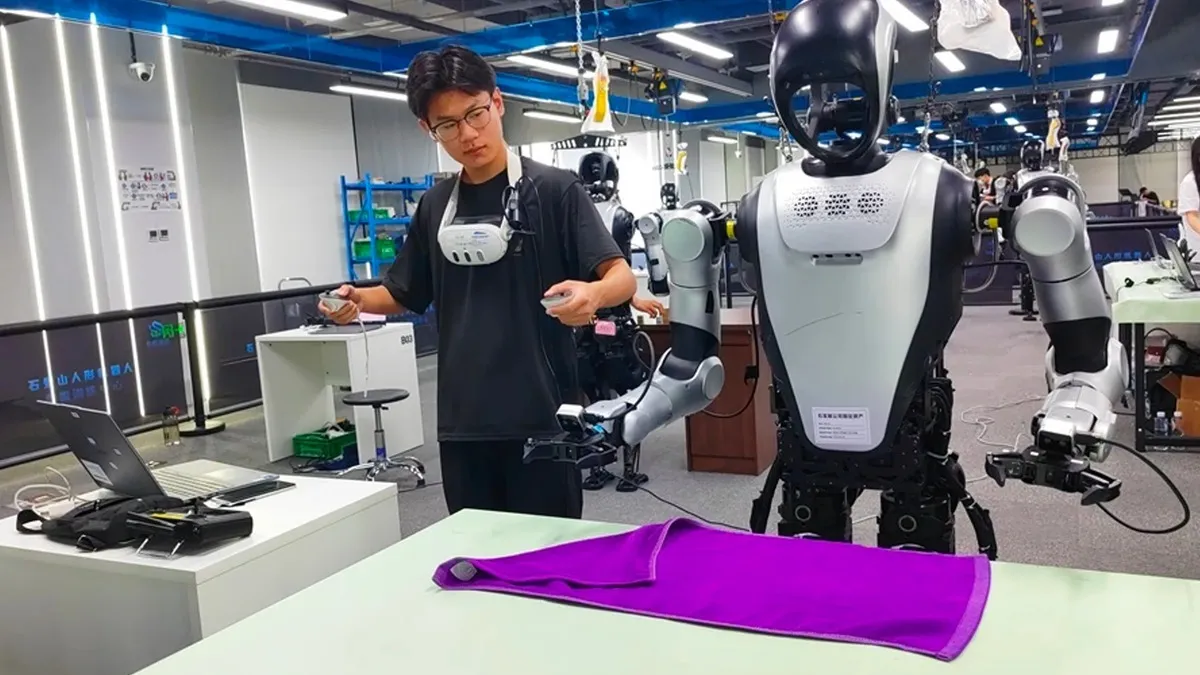
Pelatihan di 'sekolah' tersebut dibutuhkan karena robot humanoid tidak bisa langsung bekerja, hanya dengan mengandalkan bentuk tubuh dan komponen yang canggih.
Di sini, robot juga membutuhkan data fisik atau "pengalaman" mengenai cara berinteraksi, dengan benda dan lingkungan di dunia nyata manusia.
Robot harus mempelajari bagaimana tangan bergerak saat mengambil gelas, seberapa kuat benda harus digenggam agar tidak jatuh, serta bagaimana menghadapi barang dengan bentuk, berat, dan tekstur berbeda.
Data tersebut diperoleh dengan merekam robot ketika melakukan tugas di bawah kendali manusia.
Semakin banyak contoh yang dikumpulkan, semakin banyak pula bahan yang dapat digunakan untuk melatih "otak" robot.
Namun, industri saat ini masih kekurangan data interaksi fisik berkualitas tinggi.
CEO platform layanan data physical AI Maniformer, Yao Maoqing, memperkirakan robot membutuhkan puluhan juta hingga ratusan juta jam data, sebelum dapat digunakan secara luas.
Sayangnya, jumlah data interaksi fisik berkualitas tinggi yang tersedia secara global saat ini, diperkirakan baru mencapai beberapa ratus ribu jam.
Pusat pelatihan seperti Shijingshan itu dibangun untuk mengumpulkan data yang dibutuhkan untuk menggerakkan robot humanoid secara indipendent. (Wartabanjar.com)